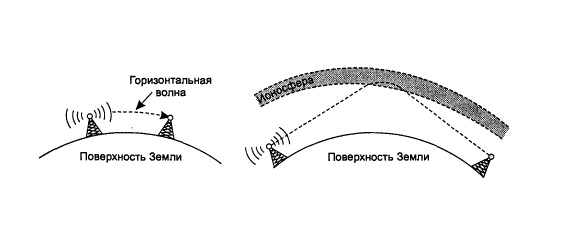
Валерий Мурашкин писал(а):на этом рисунке, во втором случае, с направлением вроде бы понятно, но как вы определите дальность до объекта?
Алгоритмами расчитывается с использованием каких-то дополнительных устройств. Я не специалист по радарам, но тут каждый второй "мастер спорта по всем видам спорта" во всех ветках этого форума. Вам обязательно ответят, каким образом расчитывается расстояние.
Но я попробую.
**********
В популярной литературе традиционно рисуют картинку, где передатчик отправляет импульс в сторону цели, потом вся система “засекает время” отправки и ждёт “ответа”, то есть отражённого импульса. Чтобы понять, что эта технологически рафинированная картина в практике реального мира встречается лишь чуть чаще, чем идеальная окружность, вспомните: радары могут быть импульсными, а могут быть и непрерывного излучения; настоящие цели склонны перемещаться, отражающих объектов в “поле зрения” радара может быть одновременно несколько. А есть ведь и другие трудности, похитрее (например, активные помехи).
Посмотрим внимательнее: если радар использует непрерывное (ну да, тут имеется в виду некоторый условный длительный промежуток времени) излучение – а именно так работали многие старые радары, работает целый ряд современных и “проектируемых”, например бортовые РЛС перспективных истребителей – то для того, чтобы сравнивать принятый сигнал с отправленным, придётся использовать специальную модуляцию, создающую “метки времени”.
Подумайте сами: если совсем простой радар передаёт “монотонный писк” (“гармонику”), то расстояние до цели можно бы определять по углу сдвига фазы в принятом сигнале. Однако тут сразу возникает такая проблема: как отличать расстояния, кратные периоду колебаний “писка”? Ведь получается, что очень много целей (ага, в чисто математическом смысле бесконечно много – вообще обидно) окажутся как бы на одном расстоянии. Проблема. Решается использованием сложной модуляции (или кодирования), загоняющей в сигнал “линейку” с нужным периодом.
С импульсным радаром, казалось бы, проще, всё как в идеальной картинке: отправил импульс, получил “ответ”. Но, понятно, радар не может всякий раз ждать отражённого сигнала, прежде чем передать новый импульс. Предположим, что импульсы следуют с какой-то частотой. Тогда получается, что отражённый сигнал может прийти к приёмнику через время, превышающее время молчания между передачей соседних импульсов. Как понять, что принят ответ на позапрошлый импульс? То есть, в общем-то, получается та же неприятная штука, что и с непрерывным сигналом. Поэтому опять придётся придумать такую модуляцию, которая позволит после приёма отличать отдельные импульсы внутри некоторой последовательности. Что, собственно, и делается на практике. Выходит, даже самый простой случай требует серьёзных ухищрений для определения расстояния по времени задержки сигнала.
Как ещё можно определять расстояние? Можно по углам направления (пеленгам) на одну и ту же цель из разных точек пространства, с известными координатами (так сказать, “триангуляцией”). Не обязательно одновременно фиксировать направление из нескольких точек (скажем, используя набор истребителей). Один самолёт достаточно быстро летит, поэтому, измерив направление на цель из нескольких точек траектории полёта, зная относительное положение этих точек, можно вычислить искомое расстояние. Первая проблема тут такая: как вообще понять, что направление при каждом измерении фиксируется действительно на одну и ту же цель? Помогает сохранение сигнатур и реализация других методов распознавания целей.
Есть и вторая проблема, которая мешает всем методам определения расстояния радаром, но особенно только что упомянутой “триангуляции” по серии последовательных измерений: что делать, если цель движется? Так что на практике используют довольно сложные алгоритмы и уточняют результаты измерений сразу несколькими способами. Конечно, помогают и данные о скорости движения цели. Об этом – в продолжении.
https://dxdt.ru/2009/06/17/2441/
*********(С).
Отредактировано vani (27.08.2021 07:41:09)